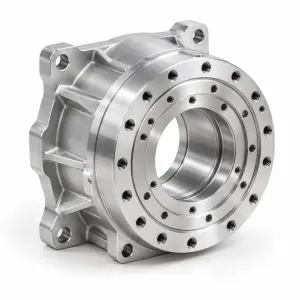
Usinage CNC de précision pour boîtiers de poignets robotisés
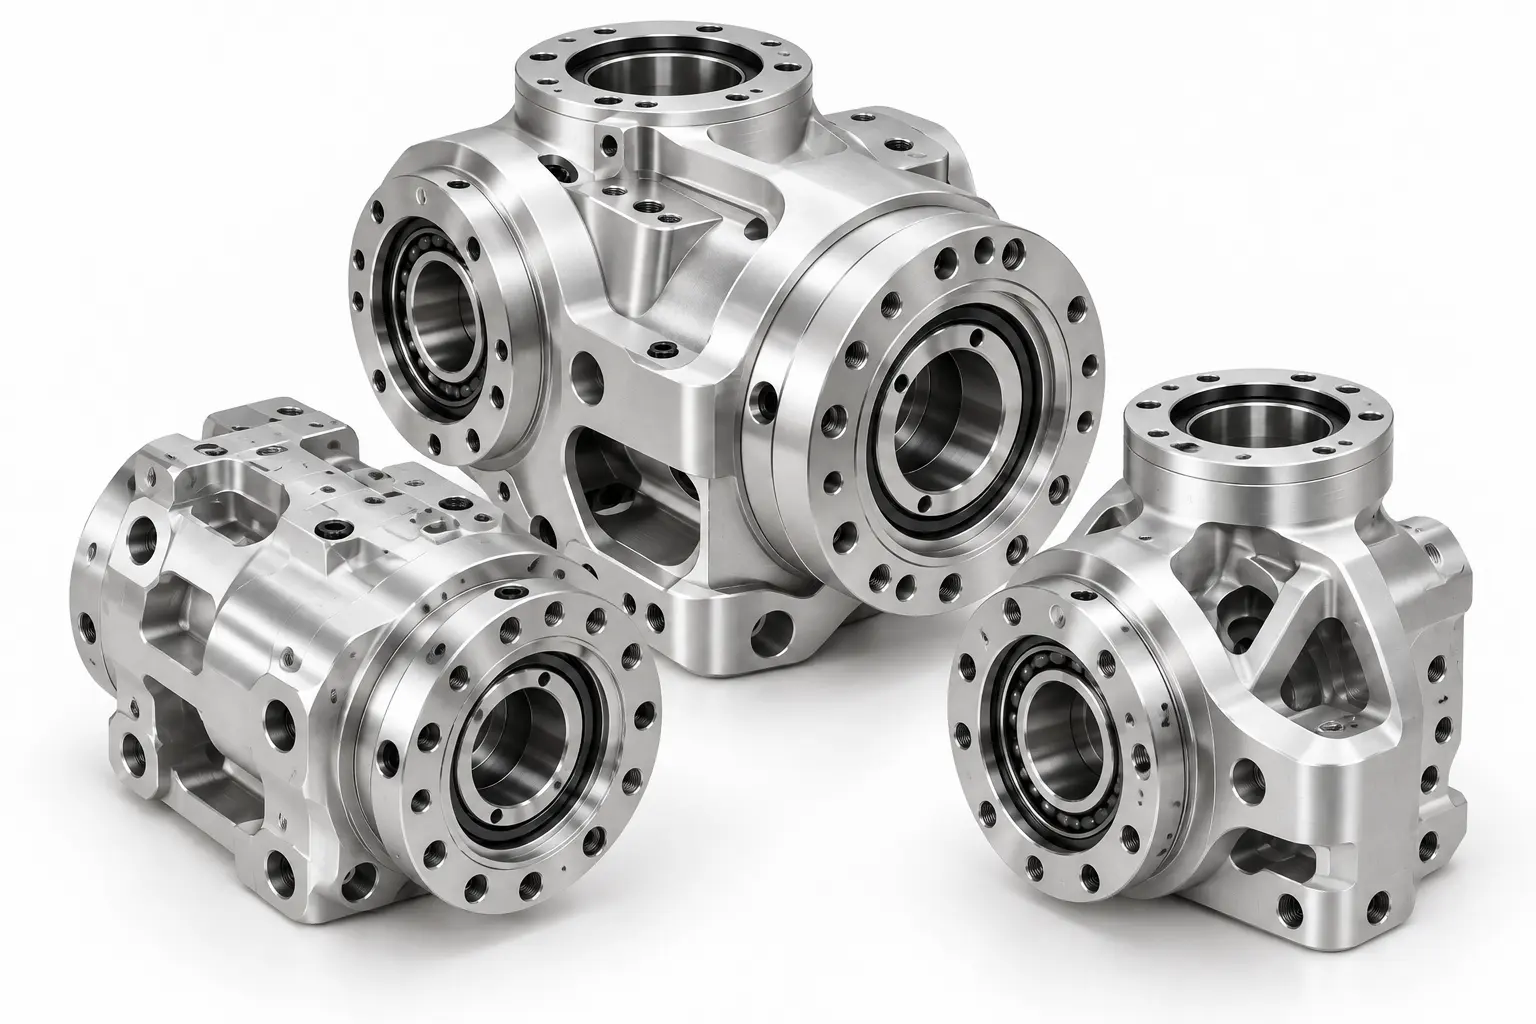
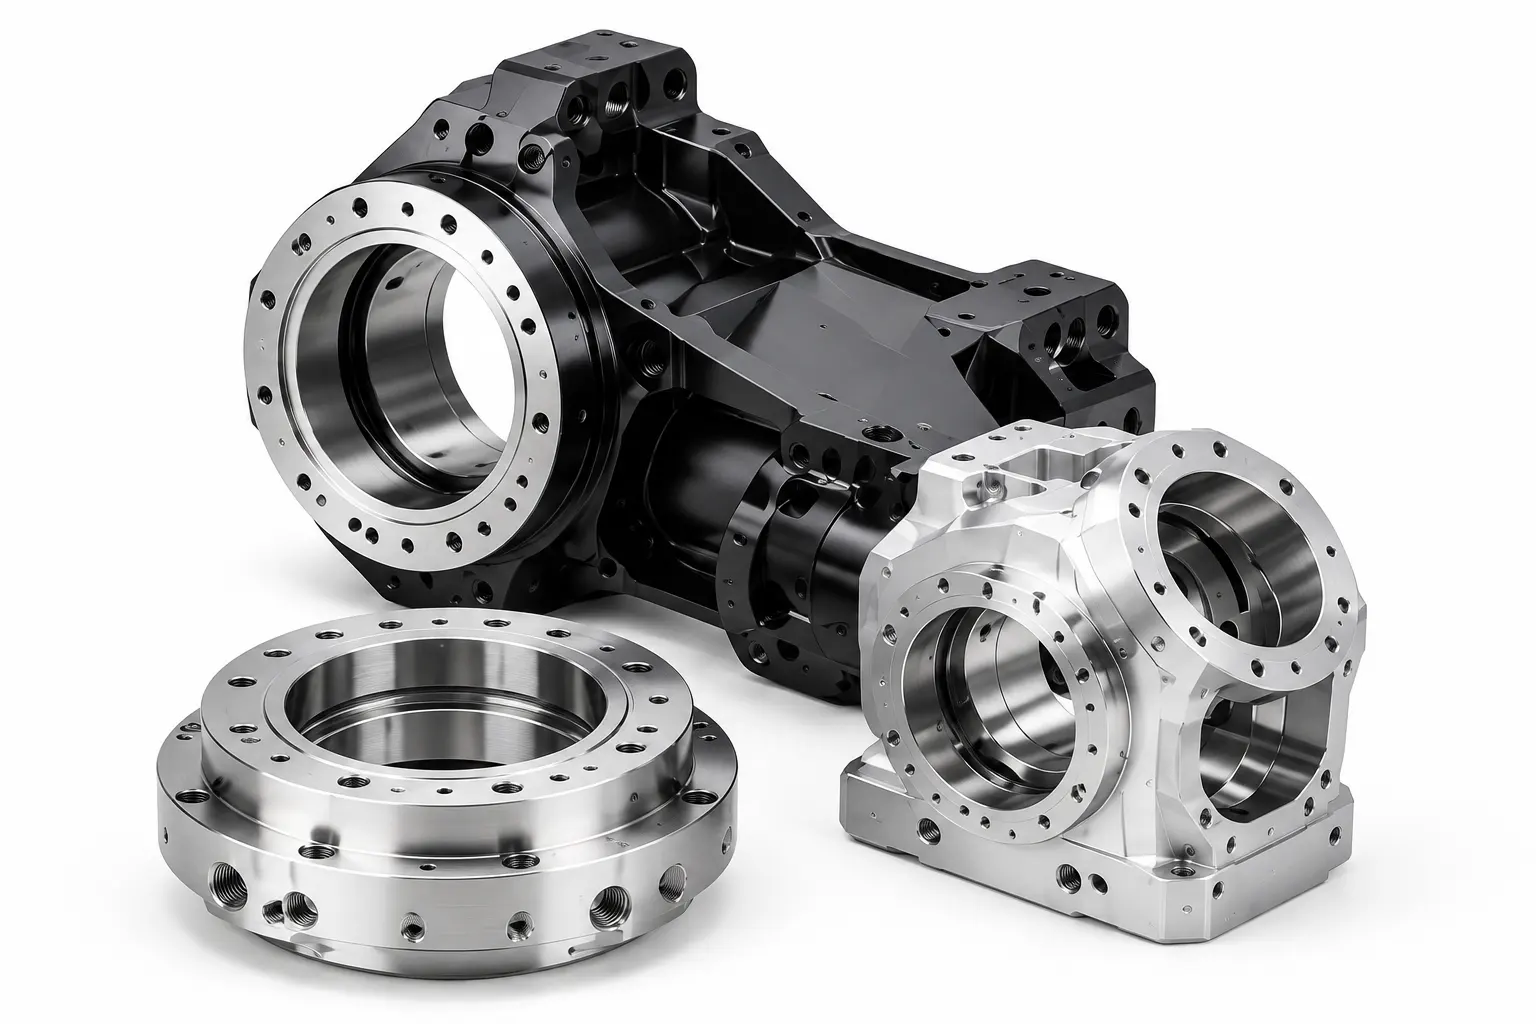
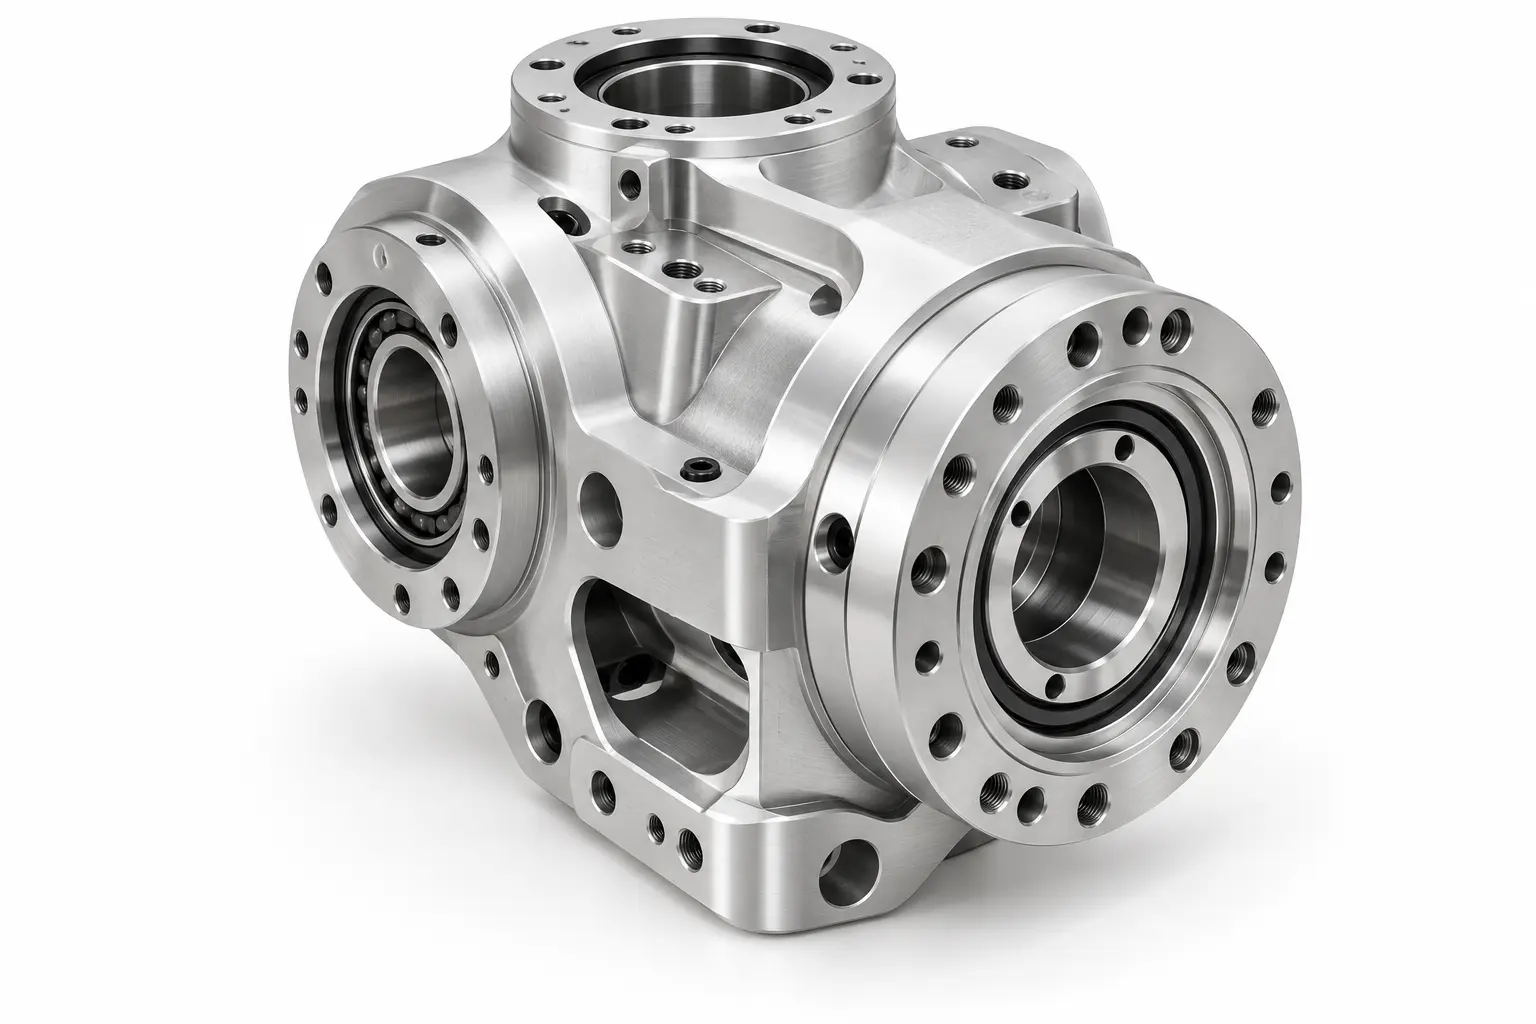
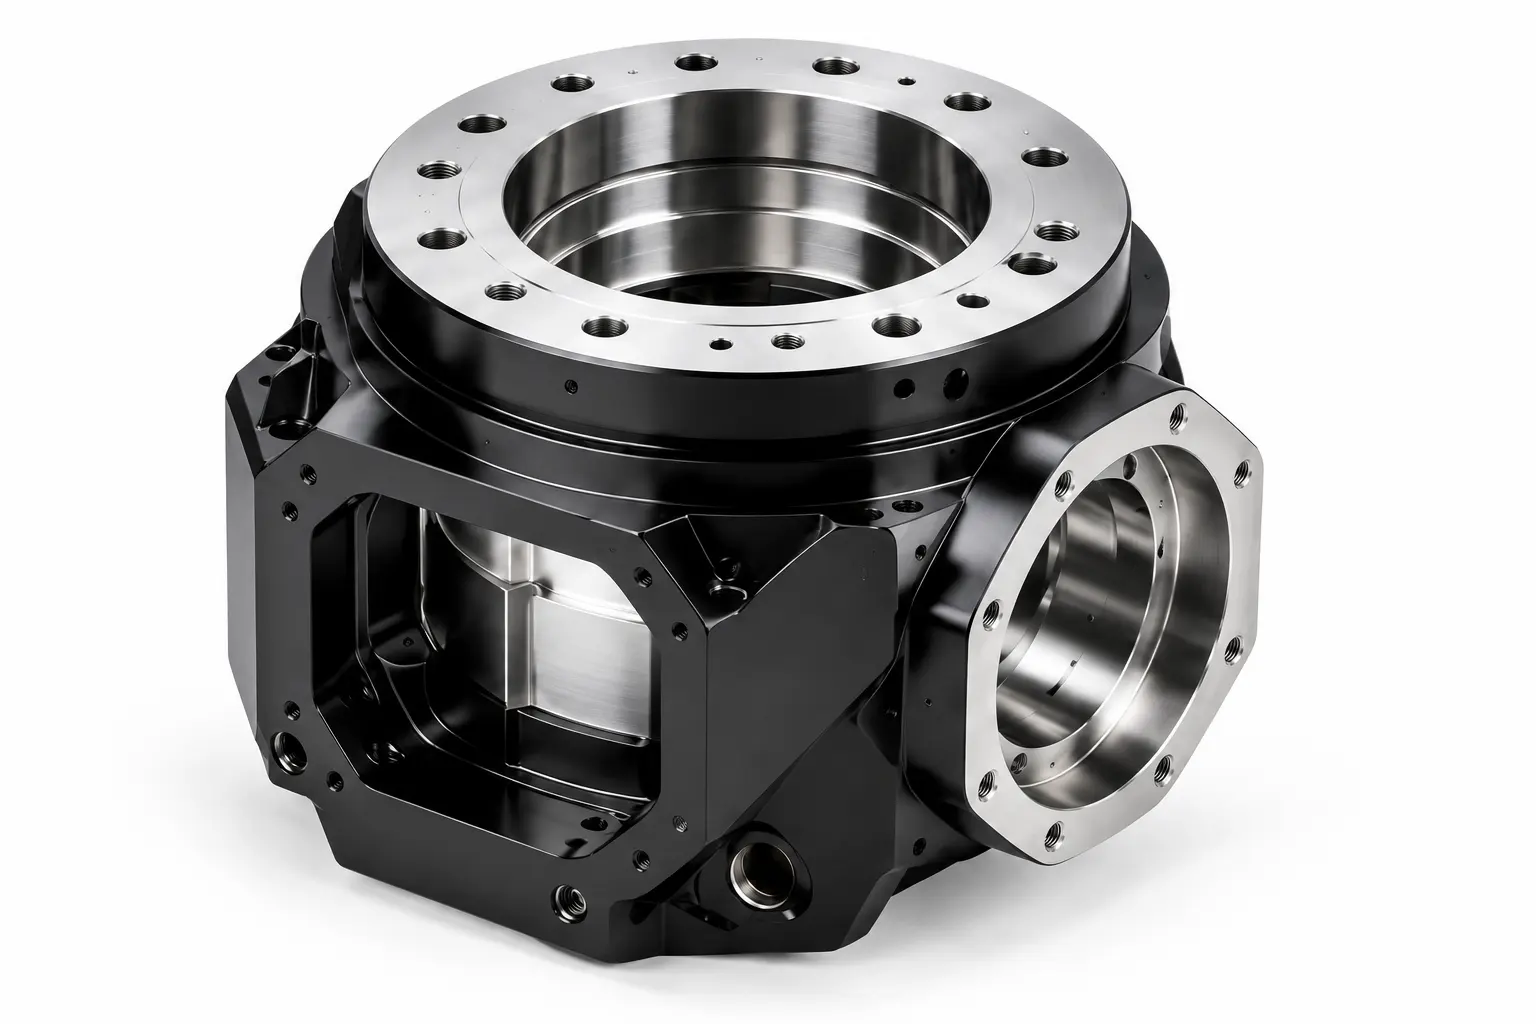
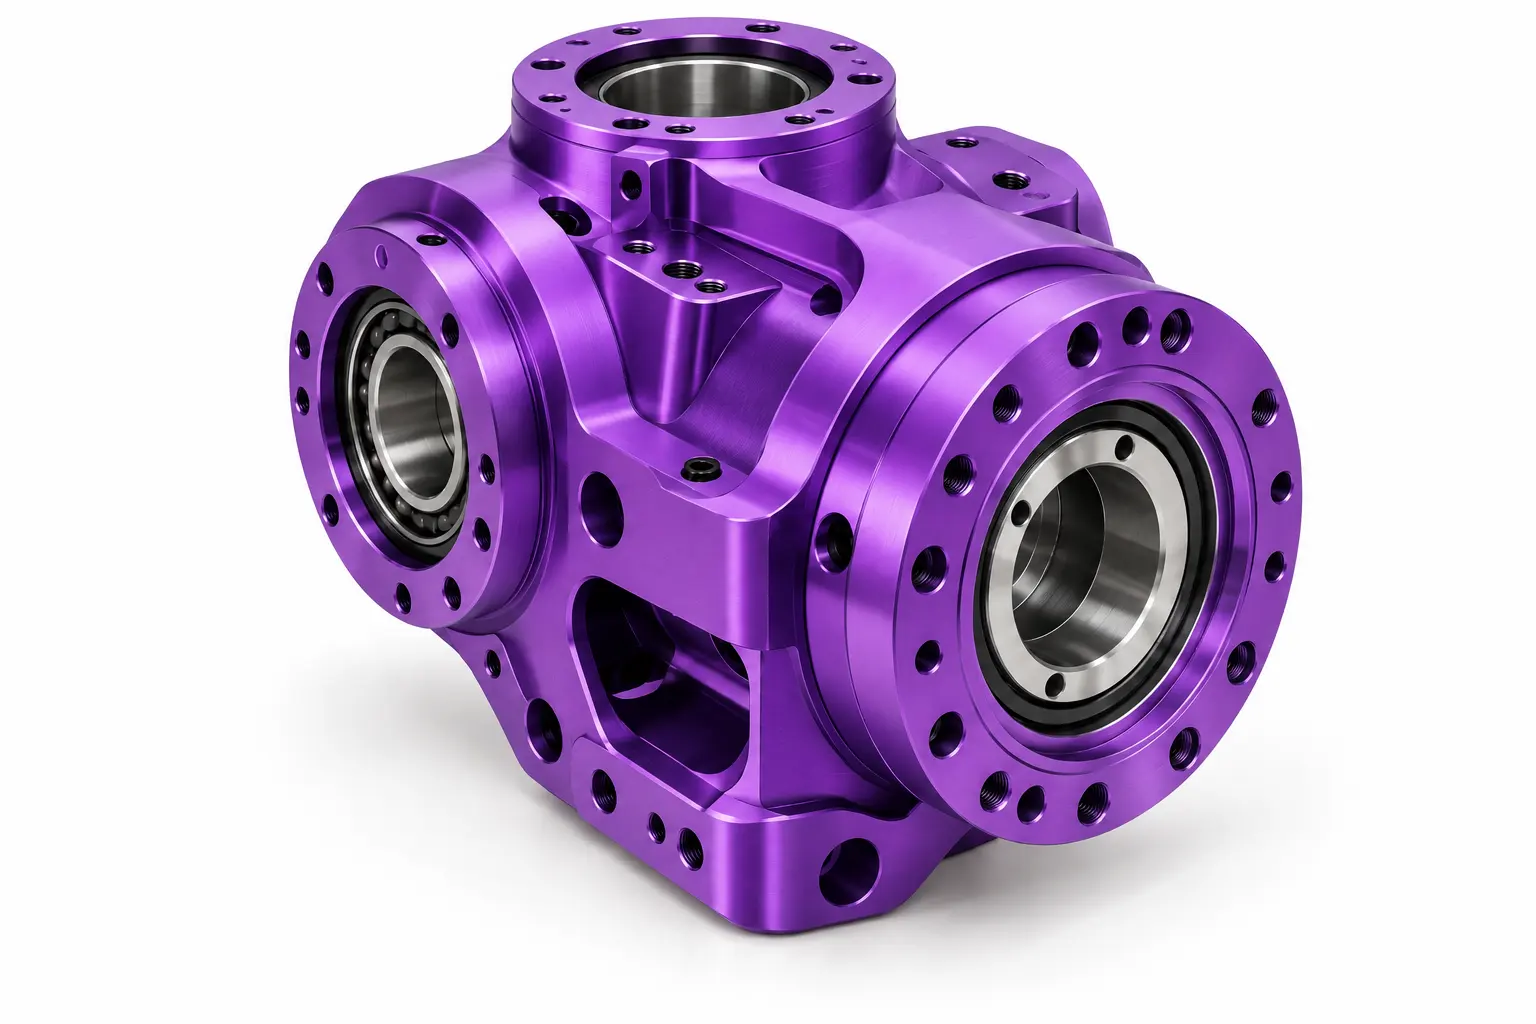
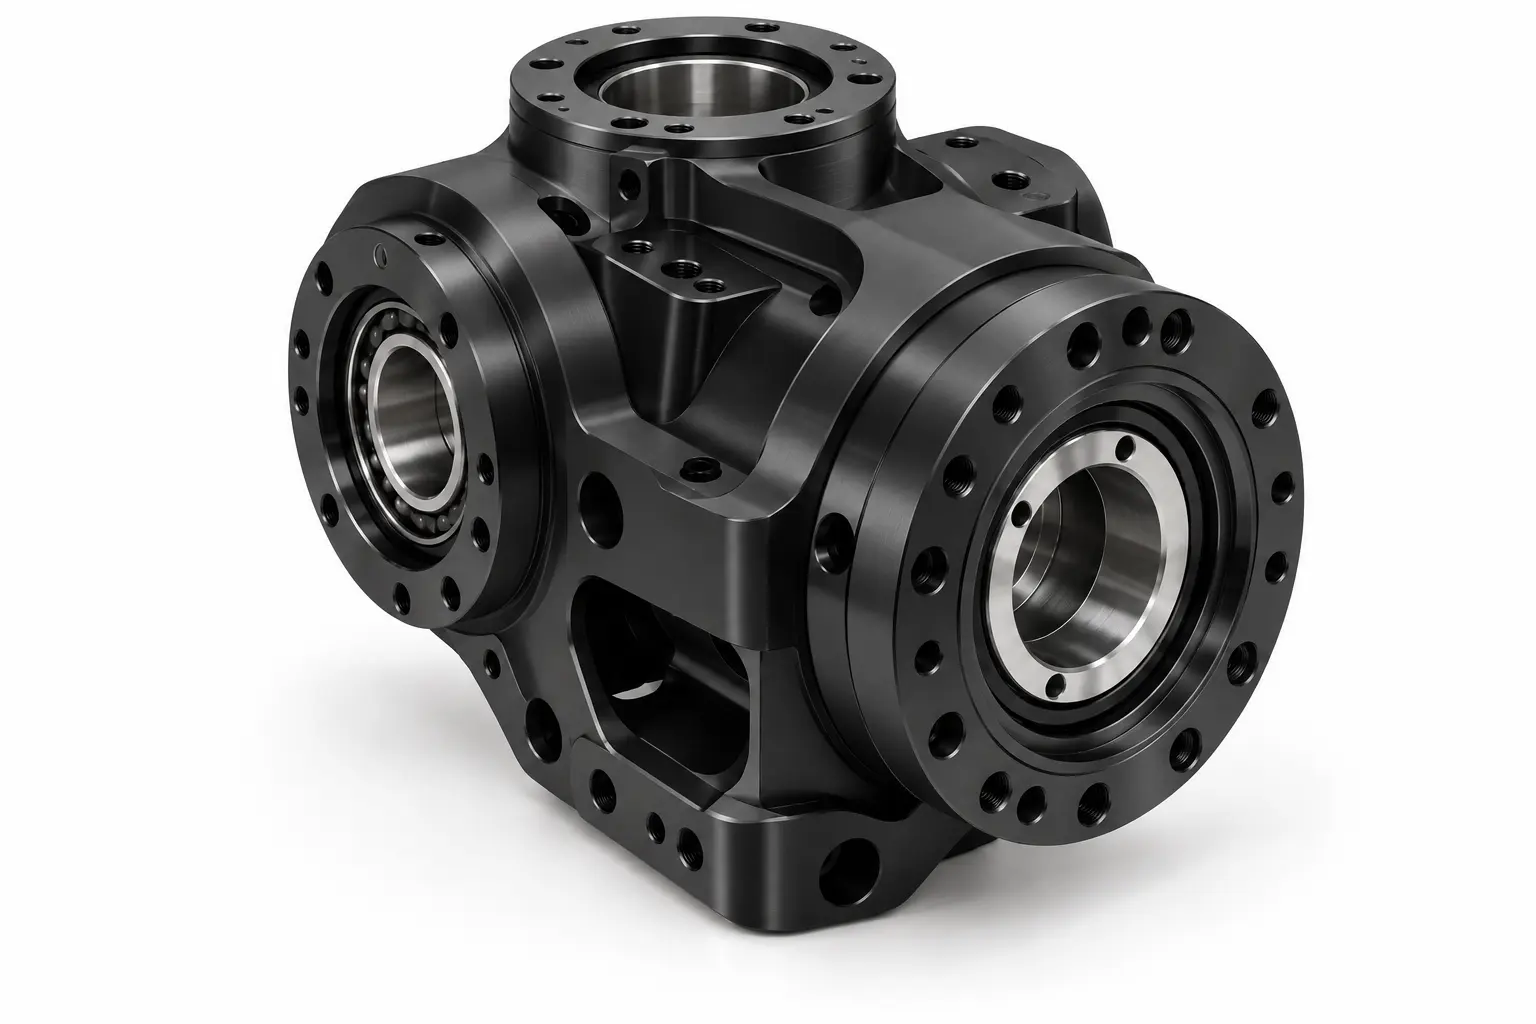
Usinage CNC pour boîtier de poignet de robot
Usinage CNC de précision pour boîtiers de poignets robotisés avec sièges à roulement, Interfaces actionneurs, Brides d’outil, Montures d’encodeurs, Passages de câbles, et des caractéristiques multi-axes compactes. Prend en charge l’usinage sur 5 axes, GD serré&T, Matériaux légers, et production de prototypes à faible volume.
- CNC 5 axes pour boîtiers de poignet compacts
- Roulement de précision & Alignement des axes
- Bride d’outil & Interfaces effecteurs finaux
- 6061 / 7075 Aluminium / Titane
- Prototype & Production à faible volume
Description du produit
Introduction
Boîtier de poignet robotique L’usinage CNC est utilisé pour fabriquer des boîtiers structurels compacts reliant des liens de bras robotisés, Actionneurs, Paliers, Capteurs, et interfaces effecteur final au sein d’assemblages de poignets multi-axes. Un usinage précis est essentiel pour maintenir l’alignement des axes, faible inertie de rotation, Rigidité structurelle, et positionnement des effecteurs finaux répétables.
Les boîtiers de poignet robotisés contiennent souvent des sièges de roulement de précision, Cavités concentriques, Interfaces de montage des actionneurs, Brides d’outil, Encodeur ou montage de capteur, Passages de câbles, Sections à murs minces, et des fonctions de montage multidirectionnel. Petites écarts dans la position du canon, Concentricité, runout, Platitude, ou la perpendicularité peut affecter l’alignement de l’axe du poignet, Ajustement des roulements, Vibration, Précision de l’assemblage, et performance en mouvement robotique.
Nos capacités d’usinage CNC incluent la 3 axes, 4 axes, et fraisage à 5 axes, Tournage CNC, ennuyeux, forage, Filetage, tapping, Usinage en poche, et finition de précision. Stratégies d’usinage, Conception des luminaires, Contrôle des données, Accès à l’outil, et les méthodes d’inspection sont sélectionnées selon la géométrie compacte du poignet, Relations de portement critiques, GD&Exigences en T, et conditions d’assemblage.
Les boîtiers de poignet robotisés peuvent être usinés à partir d’aluminium 6061, 7075 aluminium, inox, Titan, et d’autres matériaux d’ingénierie, avec anodise, Anodisation dure, Passivation, Polissage, Placage, Revêtement, et autres processus secondaires disponibles. Prototype, Exemple d’ingénierie, et la production à faible volume peut être prise en charge selon les plans clients.
Caractéristiques techniques
| Objet | Spécification |
|---|---|
| Nom du produit | Usinage CNC pour boîtier de poignet de robot |
| Matériel | 6061 Aluminium / 7075 Aluminium / Acier inoxydable / Titane / Personnalisé |
| Procédé de fabrication | Fraisage / Tournage / Alésage / Perçage / Filetage / Taraudage / Finition de précision |
| Géométrie des pièces | Compact / Paroi Fine / Cavité Profonde / Multi-Axe / Multi-Surface / Personnalisé |
| Tolérance | Jusqu’à ±0.005 mm / Selon le dessin |
| Finition de surface | Anodisation / Anodisation dure / Passivation / Placage / Revêtement |
| Couleur | Naturel / Noir / Dépendant du matériau |
| Production Volume | Production de prototypes et de faible volume |
| Inspection | CMM / Jauge de hauteur / Micromètre / Étrier / Plan d’inspection personnalisé |
| Documentation | Rapports d’inspection et documents matériels sur demande |
| Applications | Robots humanoïdes / robots collaboratifs / robots industriels / robots de service / effecteurs robotiques finaux |
| Service personnalisé | Pris en charge par l’OEM et l’ODM |
Trois aspects clés de la personnalisation, Adapté à vos besoins
Solutions d’usinage CNC personnalisées pour des composants robotiques complexes et des exigences d’assemblage de précision.
Fabrication de précision, Qualité excellente
Usinage compact multi-axes
L’usinage à 5 axes supporte des alésages inclinés, cavités profondes, Interfaces multi-côtés, Fonctionnalités de routage des câbles, et la géométrie compacte tout en réduisant les configurations répétées.
Roulement de précision & Alignement des axes
Sièges porteurs, Cavités concentriques, et les fonctions de montage des actionneurs sont soigneusement usinées pour maintenir l’alignement entre plusieurs axes de poignet.
Bride d’outil & Interfaces effecteurs finaux
Surfaces de montage de l’outil, Motifs de boulons, Caractéristiques de localisation, et les interfaces effecteur final peuvent être usinées avec un contrôle positionnel strict pour soutenir un fonctionnement robotique reproductible.
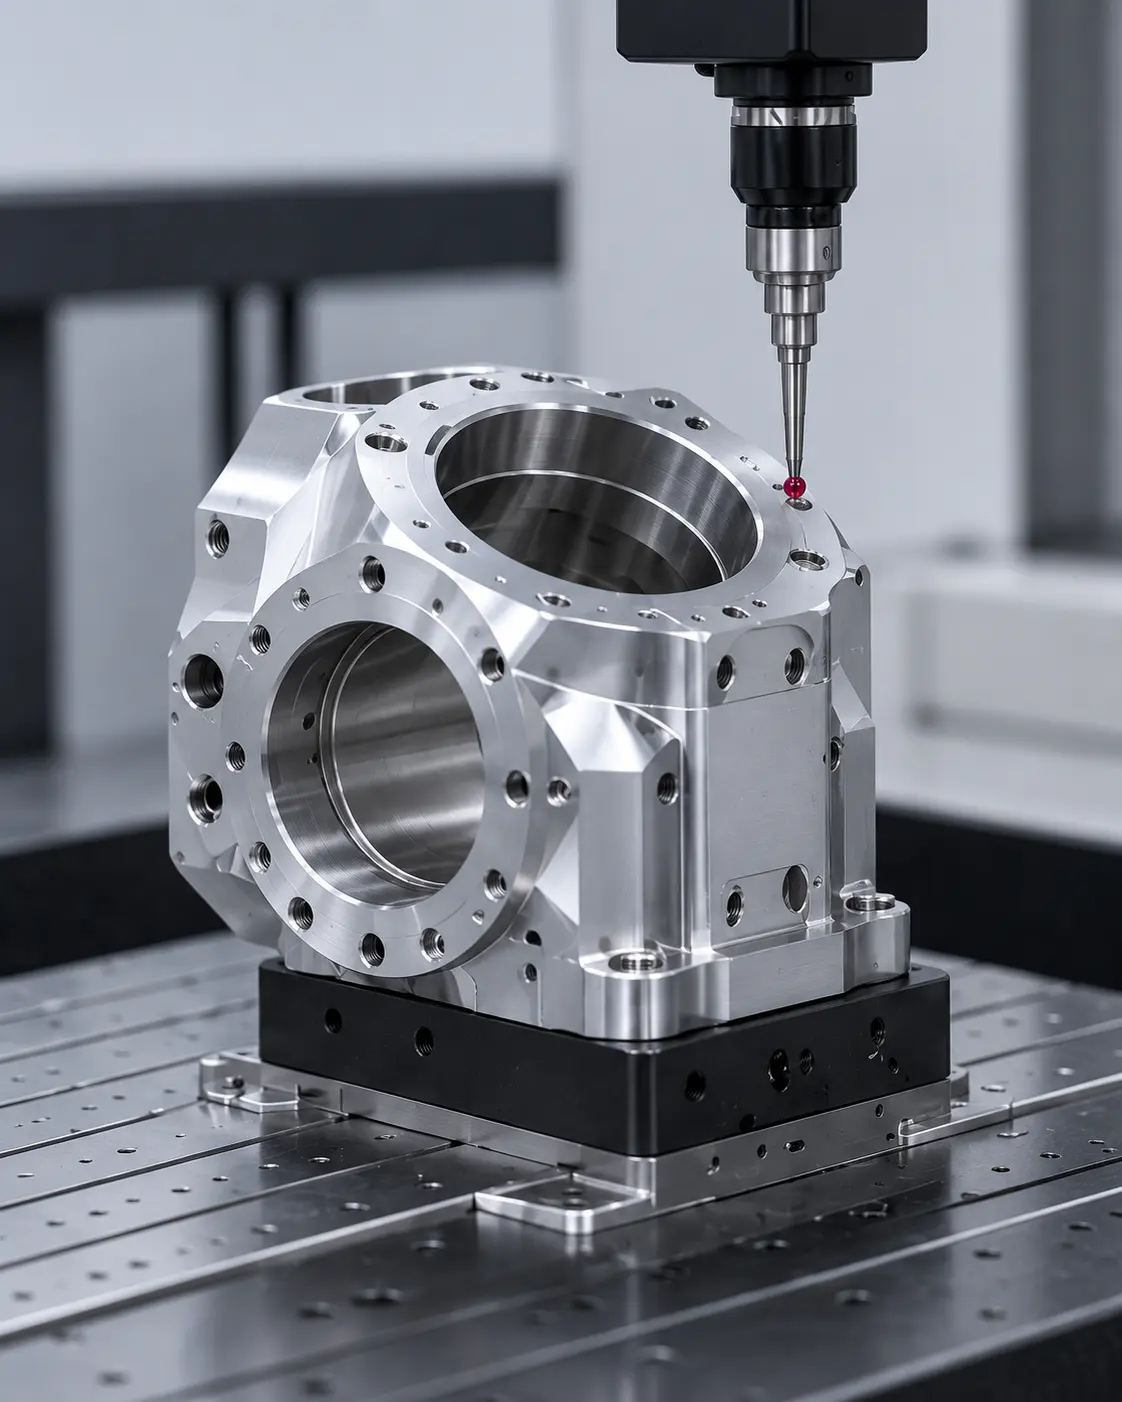
Inspection multi-surfaces
CMM, Calibres d’alésage, Micromètres, et d’autres équipements d’inspection peuvent vérifier la position du forage, Concentricité, runout, Platitude, et les relations d’interface critiques avant assemblage.
Service raffiné, Délai de livraison réduit
De la revue de conception à la livraison, Nous proposons un suivi personnalisé dédié tout au long du processus.
Consultation → Fournir des plans → une revue de conception & Devis → traitement des commandes → inspection qualité → livraison à temps → suivi après-vente
Nos avantages
Soutenu par plus de 25 ans d’expérience en ingénierie, Notre équipe propose des services complets — de la conception personnalisée des moules et l’usinage de précision à la production à grande échelle — soutenus par un système d’assurance qualité robuste et un service client proactif. Certifié sous ISO9001, ISO14001, et IATF 16949, Nous visons continuellement l’excellence en matière de qualité, Innovation, et la satisfaction client.
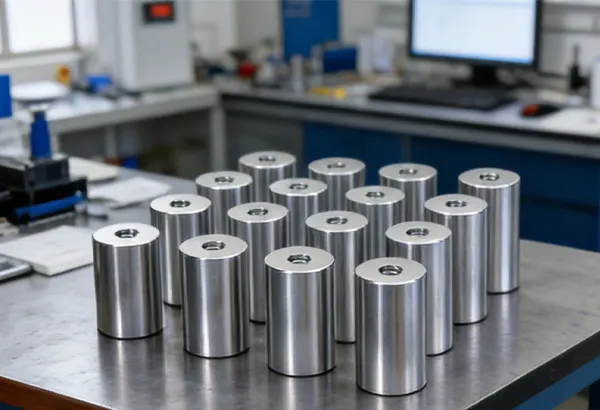
Plus de 100,000 Unités en stock, avec un envoi en 2 heures pour les produits standards.
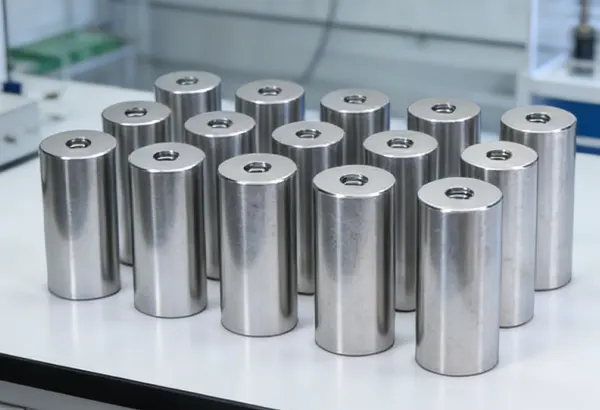
Mise en œuvre d’un système d’inspection en trois étapes — vérification initiale des matériaux, Inspection en cours de processus, et inspection finale.
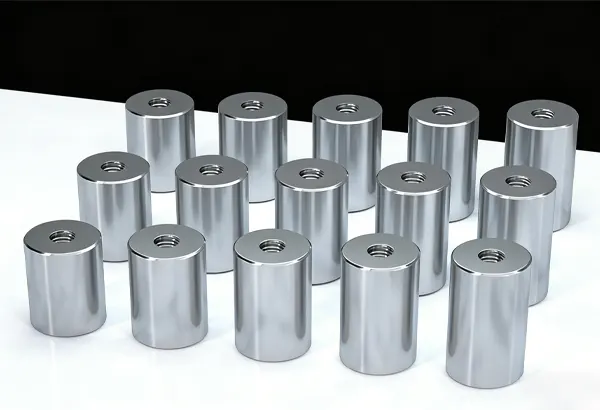
Inventaire important et délais rapides, Garantir une livraison à temps avec une inspection 100 % des produits.
Champ d’application
Le choix privilégié dans divers secteurs.
FAQ
Q1: Qu’est-ce qu’un boîtier de poignet robot? Un boîtier de poignet robot est le composant structurel qui soutient les roulements, Actionneurs, Capteurs, et les interfaces d’outils dans les axes de mouvement finaux d’un bras robotique.
Q2: Pourquoi la précision est-elle importante dans les boîtiers de poignet de robots?
Le poignet contient plusieurs interfaces de mouvement étroitement intégrées. Erreurs dans la position des roulements, Alignement du canon, ou les surfaces de montage peuvent affecter le positionnement de l’effecteur final, Vibration, et la répétabilité du mouvement.
Q3:Quels matériaux sont couramment utilisés pour les boîtiers de poignet de robots?
L’aluminium 6061 et 7075 est couramment utilisé pour les structures robotiques légères de poignets, tandis que l’acier inoxydable ou le titane peuvent être choisis pour une meilleure résistance, rigidité, ou exigences environnementales.
Q4: L’usinage CNC 5 axes convient-il aux boîtiers de poignet de robots?
Oui. Les boîtiers de poignet incluent souvent des fonctions multi-angles, Cavités compactes, Alésages de roulement, Passages de câbles, et des surfaces de montage situées sur plusieurs côtés, rendant l’usinage 5 axes particulièrement adapté.
Q5: Comment les boîtiers de poignet des robots sont-ils inspectés?
L’inspection peut inclure un CMM, Calibres d’alésage, Micromètres, Jauges de hauteur, et des dispositifs d’inspection personnalisés pour vérifier les sièges de roulement, Relations d’axe, Interfaces d’outils, et GD&Exigences en T.